

Quando i robot imparano a ballare con il corpo | | | | Turtles AI
Quando i robot imparano a ballare con il corpo
Dal teorema di Shannon ai gesti non verbali: la nuova frontiera della comunicazione uomo-macchina passa per arti, sguardi e posture, perché senza incarnazione anche l’algoritmo resta muto
Editorial Team24 agosto 2025
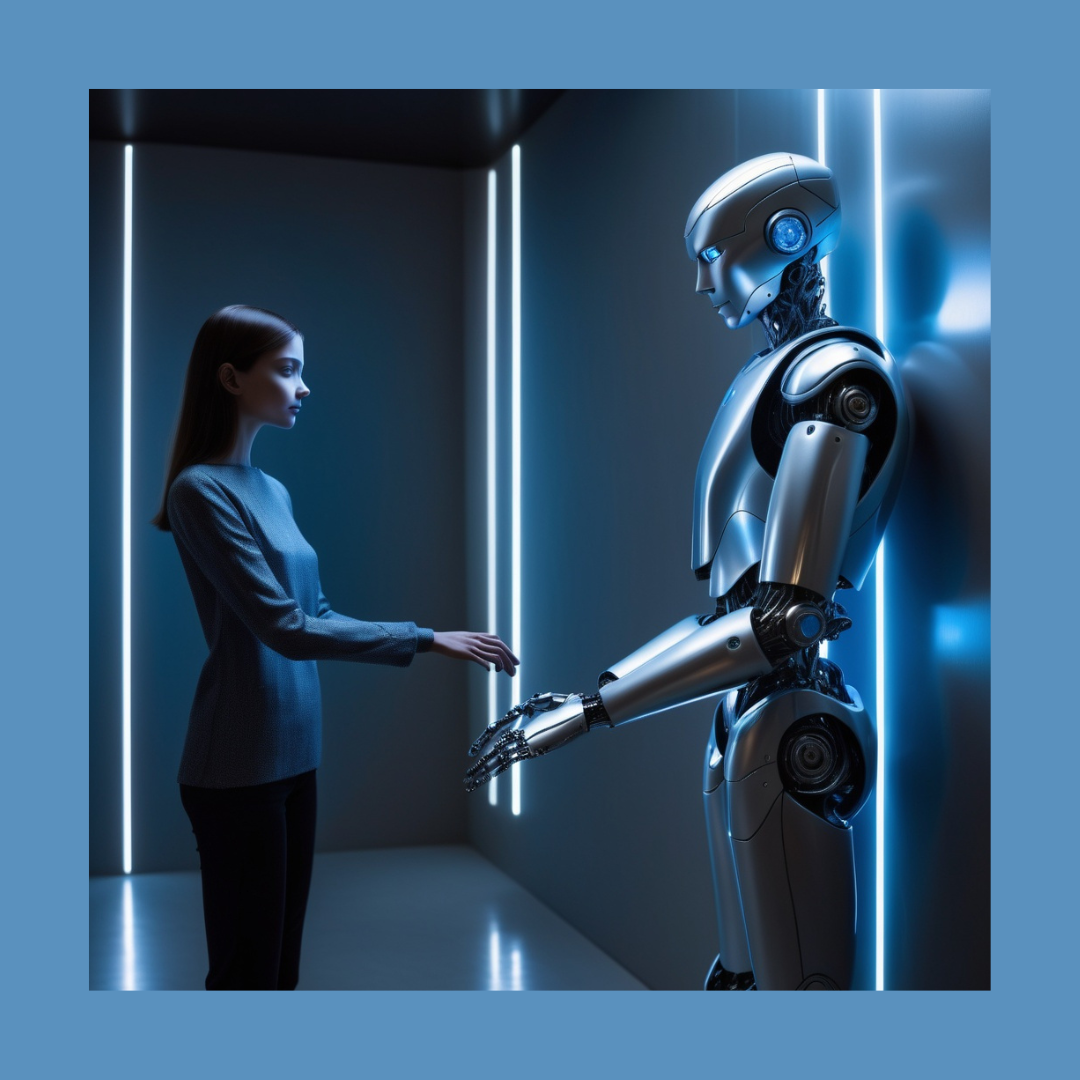
Un approccio fresco che ripensa la comunicazione uomo-robot: non basta un cervello in scatola, serve un corpo-smart che dialoga con l’ambiente. Usando Shannon come faro, costruiamo un modello chiaro di intelligenza incarnata e comunicazione sensata.
Punti chiave:
- La comunicazione robot-umano cambia pelle quando il corpo diventa canale attivo.
- Shannon aiuta a misurare capacità e rumore, in chiave robotica.
- L’intelligenza fisica (PI) conta quanto quella cognitiva (CI), soprattutto nel contesto instabile dei nostri giorni.
- I segnali non verbali: gesto, postura, ritmo trasformano un robot da freddo apparecchio a partner empatico.
Immergersi nella comunicazione tra uomo e robot significa aspettarsi quel pizzico di poesia che nasce dal corpo che parla: come negli animali, ogni muscolo, sguardo, micro-movimento è messaggio, ridondante e sottile. I robot, per reggere il dialogo, non possono accontentarsi di cervelli digitali che tramutano dati in azioni: devono imparare a usare il proprio corpo come medium vitale, come fanno gli esseri viventi. E allora ecco il colpo di scena: perché tutto funzioni, serve una mappatura rigorosa, una lente matematica tipo quella di Shannon coi suoi canali, rumore e ridondanze. Nella comunicazione classica, secondo Shannon e Weaver, si hanno mittente, trasmettitore, canale, ricevitore e destinazione: un flusso lineare in cui il rumore può intromettersi, ma ehi, un po’ di ridondanza aiuta a recuperare il senso perduto. Bene: mettiamo il corpo del robot al posto del mero canale digitale. Sensori, attuatori, conformazione, posizione, quello che gli studiosi chiamano informational embodiment diventano parti di un canale fisico in cui entropia, rumorosità e capacità si misurano davvero. In un brillante articolo del 2025, si propone un framework di comunicazione uomo-robot che si poggia proprio su questo: incarnazione intelligente + teoria dell’informazione = strumenti e benchmark solidi per progettare sistemi comunicativi più umani e meno ingessati. Intanto, sul versante fisico, la letteratura recente sottolinea che all’intelligenza del robot va affiancata una intelligenza fisica, la cosiddetta PI, che deve viaggiare in tandem con la cognitiva (CI): si tratta di materie, meccanica, design bioispirati, auto-assemblaggio, robot che “pensano” col corpo, non solo con il chip. Insomma, quel corpo che non è solo involucro, ma attore attivo nella comunicazione: c’è studio e progetto, ad esempio in robotica morbida, dove la mano artificiale impara a prendere oggetti con semplicità ed economia di controllo, diventando quasi un’estensione intuitiva della persona che la usa. E non basta: anche i segnali non verbali contano, i nostri gesti, lo sguardo, persino l’odore, e perché no, la temperatura attivano canali ricchi che tengono vivo il dialogo, rendendolo credibile, “vivo”, persino piacevole. La comunicazione così si fa polifonica, non un mero scambio di bit. Anzi, è una sinfonia di impulsi fisici e simbolici che si confondono e si supportano a vicenda. Il modello così si arricchisce: non solo Shannon, ma anche approcci asimmetrici rilevano le differenze tra umano e robot, e suggeriscono come disegnare interfacce più efficaci, perché non siamo uguali ma possiamo capirci.
Ecco un robot che non si limita a eseguire comandi, ma risponde e magari ti anticipa con un gesto, un’oscillazione, un’espressione che non c’è ma la senti.